检测任务
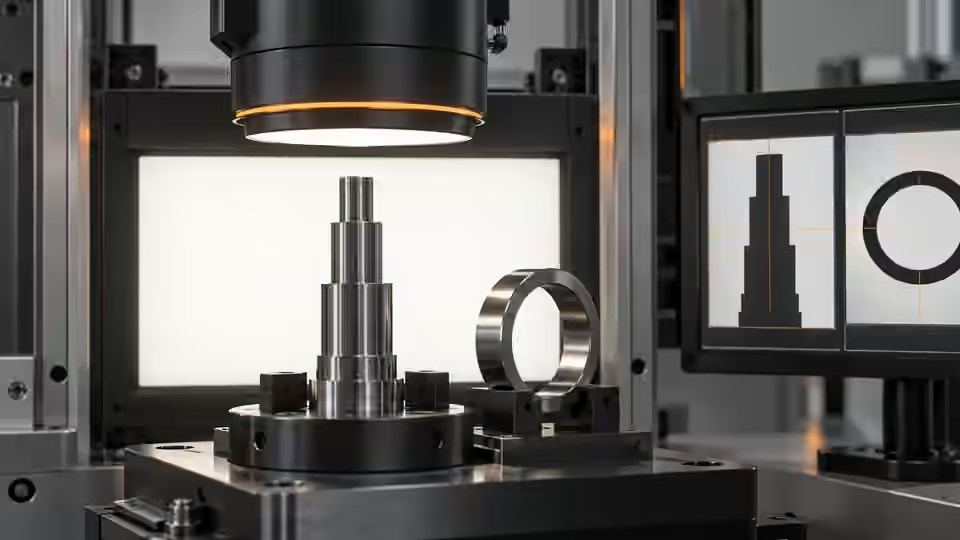
用于测量的边缘必须对应预期的物理边界。把用于外轮廓的背光,与用于可观察表面边缘的受控正面照明做比较。两条边缘及其周围区域都要保持在 ROI(感兴趣区域)内。高对比度的毛刺或反光,不一定是设计基准。
前置条件与样品控制
处理边缘之前,先定义物理尺寸、基准、允许的平面和单位。提供可溯源的参考标准件和独立得到的尺寸参考值。可见的轮廓或像素长度并不是经过标定的测量值。当前已准备好的原生测量路径会绑定标定和已批准的材料;缺少批准、标识不一致或平面无效时,必须使其无法得出有效的物理结果。硬件验收和生产验收仍因具体安装现场而异。
选择相机方案
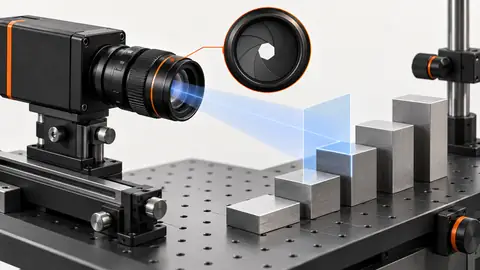
平面边缘测量时,如果高度变化会改变透视,应把低畸变镜头与远心方案做比较。选择面阵传感器,要求它在整个所需视野内都能分辨出边缘。高度和轮廓需要经过验证的 3D 方案,不能用单一标量的像素到毫米换算来代替。更换镜头、改变对焦、移动相机或改变测量平面,都需要复核标定的有效性。
执行受控步骤
比较不同布光方式时使用同一批工件,并保持相机、曝光和镜头位置不变。在原始图像坐标系中建立感兴趣区域,并涵盖所有允许的装载位置。裁剪可以去掉无关的背景,却无法找回看不见的目标。接受较小的 ROI 之前,先检查完整图像,治具或工件可能移动时尤其如此。
- 比较光源时,固定标准件和相机。
- 提取轮廓之前,先检查原始边缘过渡。
- 记录在受控光强变化下边缘的偏移。
- 冻结 ROI,并将坐标映射到已批准的平面。
流程图
照明产生边界证据;ROI 和声明的边缘规则决定哪些几何进入标定。
- 完整图像
- 光源控制
- ROI
- 可见目标
记录证据
记录照明方式、边缘规则、拟合几何和边缘无效的原因。假设的 501 px 长度只是算术输入,不要把它抄进实测结果。保存支持每条拟合边缘的原始像素。
用一件尺寸经独立确定、且固定不动的标准件来设定边缘选择实验。在每一种可行的布光方式下,采集相同的物理边界,并保持相机位姿、对焦和曝光不变。对每张图像,先在单独的标注图层上标出预期的设计边界,然后再查看拟合结果。沿测量方向检查灰度过渡,并记下由倒角、毛刺、反光或阴影造成的额外过渡。将选中的点和拟合几何与该标注进行比较。始终拟合到错误过渡上的候选方案,其重复测量的离散可能很小,但物理偏差依然很大。把被否决的边界选择写进记录,让以后的工程师知道,为什么没有采用看上去更亮或更锐利的边缘。
| 对照项 | 要求的观察内容 | 判定边界 |
|---|---|---|
| R:假设的平面参考 | 10 mm 对应 500 px;比例 = 0.02 mm/px | 规划估算,不是标定证书 |
| D:假设的线段 | 换算:501 px × 0.02 mm/px = 10.02 mm | 仅当声明的平面和标定有效时才成立 |
| I:无效的测量上下文 | 缺少批准、平面错误或标定不匹配 | 无有效物理值;复核或拒绝 |
诊断失败案例
饱和会使边缘变平;阴影会产生第二条边界。放大拟合窗口可能引入无关的几何。稳定地选错边缘,仍然会得到可重复但带有偏差的测量结果。
故障隔离
比较设计边界、反光边缘和被截断的拟合。只有规定的、可观察的边界才可以采用。
- 设计边缘
- 反光
- 阴影
- 拟合被截断
独立验证
每次试验只改变一个光源变量:几何布置、光强或环境遮光。更改判定阈值之前,先比较原始图像的对比度、饱和情况和得到的掩膜。成功和不成功的布光方式都要保存。有用的选择,是在允许的变化范围内能区分出相关类别的那一种,而不是让某一个样品看上去漂亮的那一种。
在预期的光照和装载变化范围内检查已知标准件。保留边缘选择带来的不确定度;不要把亚像素拟合说成是有保证的物理精度。
选定光源之后,在开发试验中每次只改变一项边缘处理条件。在同一张原始图像上,比较新旧点集、拟合残差和报告的尺寸。拟合残差描述的是与所选图像点的吻合程度,并不能确立溯源性,也不能给出总测量不确定度。如果提议的滤波去掉了一些难以处理的点,应保留这些点的位置和去除原因,不要把它们从记录中抹去。在独立的标准件上、并在允许的视野位置上检验选定的规则,其中要包含一个对可见性构成考验的边界情形。声明的有效标定区域之外的拟合几何,即使其数值长度看上去合理,也要保持判为无效。所选 ROI 必须保留规定的边缘周围区域和坐标映射。光源、ROI、选点规则和标定适用性要一并冻结,物理边缘的呈现方式一旦改变,就要求重新检查。
继续工程交接
请提供布光方式、ROI 坐标、原始帧和掩膜,以便评审。选用 Deyi Vision 的照明和光学器件之前,先说明任务要测的是投影轮廓,还是上表面特征。不要悄悄缩放裁剪图;任何坐标或比例的换算,都必须在保存的工作流中明确写出。
将原始图像与生成的记录一并保存。
来源与技术参考资料
这些资料说明了本教程所用方法的依据与适用范围。文中的检查示例仅供参考;量产验收需要用你自己的样品取得证据。
- Machine vision lighting basicsDeyi Vision核查于
- Image thresholdingOpenCV核查于
- Camera calibrationOpenCV核查于
- Geometric image transformationsOpenCV核查于