Nhiệm vụ kiểm tra
Xác định lệch cố định, tỷ lệ theo vị trí hay trôi theo thời gian. Chạy cùng ảnh tách đổi xử lý khỏi thu ảnh. Dùng chuẩn đo độc lập; số lặp không chứng minh đúng. Tách hiệu chuẩn sai khỏi phôi ngoài dung sai.
Điều kiện ban đầu và mẫu đối chứng
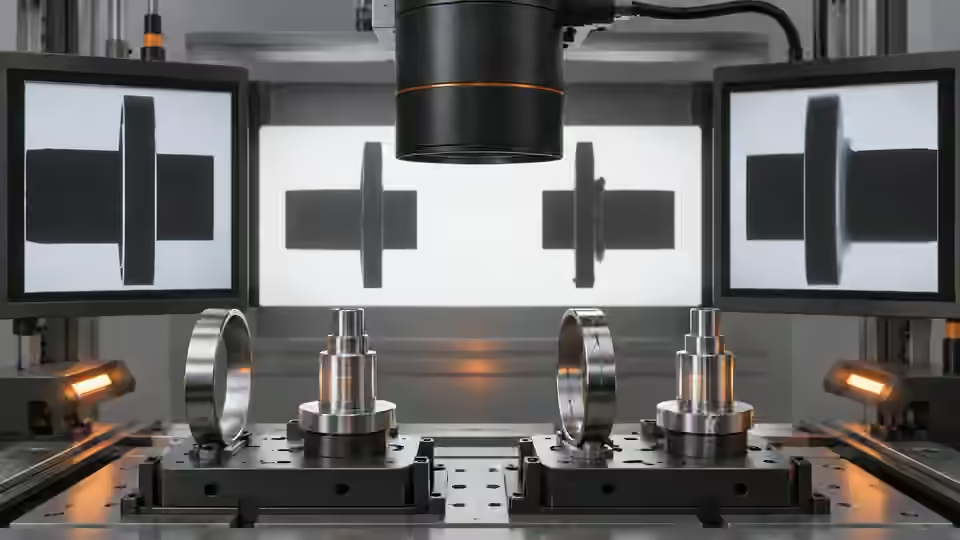
Định nghĩa kích thước vật lý, chuẩn gốc, mặt phẳng cho phép và đơn vị trước khi xử lý cạnh. Cung cấp chuẩn có truy xuất và đáp án kích thước độc lập. Đường bao nhìn thấy hay chiều dài pixel chưa phải phép đo đã hiệu chuẩn. Đường đo native có chuẩn bị hiện tại gắn hiệu chuẩn với tài liệu đã phê duyệt; thiếu quyền, sai định danh hoặc mặt phẳng không hợp lệ phải ngăn kết quả vật lý hợp lệ. Nghiệm thu thiết bị và sản xuất phụ thuộc từng lắp đặt.
Chọn cấu hình camera
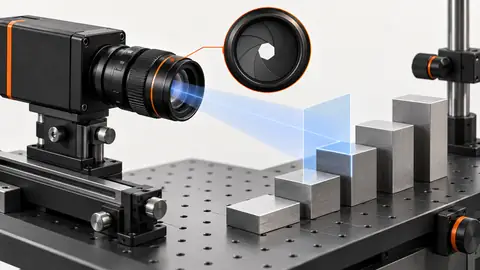
Với đo cạnh phẳng, so sánh ống kính méo thấp với cấu hình viễn tâm khi biến thiên chiều cao đổi phối cảnh. Chọn cảm biến vùng ảnh phân giải được cạnh trên toàn vùng nhìn cần thiết. Chiều cao và biên dạng cần cấu hình 3D đã xác minh, không phải hệ số đổi pixel sang milimét. Đổi ống kính, lấy nét, vị trí camera hay mặt phẳng đo cần xem lại hiệu lực hiệu chuẩn.
Thực hiện phép thử có kiểm soát
Đóng băng bản sao quy trình lỗi và giữ ảnh lỗi gốc trước khi thử sửa. Tái hiện bằng dữ liệu đã lưu, rồi xác định triệu chứng đi theo phôi, chiếu sáng, thu ảnh hay trạng thái phần mềm. Đổi đáp án cuối chưa đủ: bằng chứng trung gian liên quan phải cải thiện theo nguyên nhân vật lý dự kiến. Không xóa lỗi đầu tiên sau lần chạy lại thành công.
- Chạy ảnh lỗi với hiệu chuẩn gốc.
- Xem cạnh và điểm tạo kích thước.
- Chuyển chuẩn qua vị trí cho phép trong ảnh mới.
- Kiểm nét, mặt phẳng và gắn trước đổi dung sai.
Luồng xử lý
Truy pixel, cạnh và hiệu chuẩn trước đổi quyết định vật lý.
- Lỗi gốc
- Một thay đổi
- Thử lại đối chứng
- Rủi ro còn lại
Ghi lại bằng chứng
Ghi hình học pixel, đáp án chuẩn, số báo và chênh lệch. Nêu cùng ảnh lưu hay khung mới, giữ trước/sau.
Lập sổ dư với chuẩn độc lập: điểm gốc, số báo, đáp án và chênh theo đơn vị. Nhóm theo vị trí, thời gian, trình thay vì một trung bình. Chạy một gốc không đổi tài liệu, rồi ảnh mới cùng chuẩn ở vị trí khác. Lỗi theo vị trí gợi vấn đề ánh xạ, đổi sau ống kính/đồ gá gợi bối cảnh cũ không áp dụng; giữ giả thuyết tới so kiểm soát.
| Đối chứng | Quan sát cần ghi | Ranh giới quyết định |
|---|---|---|
| R: chuẩn phẳng giả định | 10 mm trên500 px; tỷ lệ = 0.02 mm/px | Tính toán kế hoạch, không phải giấy hiệu chuẩn |
| D: đoạn giả định | 501 px × 0.02 mm/px = 10.02 mm | Chỉ khi mặt phẳng và hiệu chuẩn khai báo hợp lệ |
| I: bối cảnh đo sai | Thiếu duyệt, sai mặt phẳng hoặc hiệu chuẩn không khớp | Không có giá trị vật lý hợp lệ; xem xét hoặc từ chối |
Chẩn đoán trường hợp lỗi
Sai đơn vị hoặc liên kết tạo lệch lớn ổn định. Đổi cao và ống kính tạo lỗi vị trí. Nới dung sai che mâu thuẫn; khôi phục hình học và hiệu chuẩn hợp lệ.
Tách nguyên nhân lỗi
Lệch cố định, lỗi theo trường và hiệu chuẩn sai cần hồ sơ riêng.
- Lệch cạnh
- Phối cảnh
- Sai hiệu chuẩn
- Trôi
Xác minh độc lập
Mỗi lần chỉ đổi một nguyên nhân nghi ngờ và chạy lại mọi đối chứng từng lỗi. Ghi định danh ảnh, khác biệt tham số, vùng và môi trường chạy. Nếu kết quả thay đổi nhưng quan sát trung gian dự kiến không đổi, kiểm tra thời điểm hoặc nguồn gốc dữ liệu. Giữ ảnh chưa kết luận thành trường hợp cần xem xét; không loại bỏ để làm phép so sánh đẹp hơn.
Thử chuẩn khác đo độc lập và vị trí lỗi cũ. Thiếu hoặc sai tài liệu duyệt phải từ chối đo hợp lệ, không trả giá trị thay thế hợp lý.
Tách mất hợp lệ và đo hợp lệ nhưng sai. Sai ID/phẳng dừng và ghi từ chối, không dư từ số bịa. Thiếu hình học giữ xem xét, nhìn cạnh gốc. Bias hợp lệ thử cạnh, quang học, chuẩn từng thứ. Không hiệu chuẩn lại cùng chuẩn rồi chỉ dùng nó chứng minh. Dành chuẩn độc lập khác và vị trí chưa dùng để xác nhận. Giữ hiệu chuẩn cũ, lỗi và ứng viên mới với ID. Chẩn đoán nêu ranh giới đổi, lý do cải thiện, giới hạn còn. Nới dung sai cần phê duyệt đặc tả, không thay chẩn đoán.
Tiếp tục bàn giao kỹ thuật
Gửi lỗi gốc, kết quả sửa, khác biệt tham số và trường hợp ranh giới còn lại cho Deyi Vision. Chỉ xác minh trên lắp đặt trực tiếp sau khi đã tách được lỗi bằng ảnh lưu. Cải thiện trên một tệp không chứng minh độ tin cậy camera thực, hiệu chuẩn robot hay nghiệm thu sản xuất.
Lưu ảnh gốc cùng bản ghi kết quả tương ứng.
Nguồn và tài liệu kỹ thuật
Các tài liệu giải thích phương pháp và giới hạn được dùng trong hướng dẫn. Phép kiểm tra minh họa chỉ để tham khảo; nghiệm thu sản xuất cần bằng chứng từ mẫu thực tế của bạn.
- Visual inspection system design checklistDeyi VisionĐã kiểm tra
- Morphological transformationsOpenCVĐã kiểm tra
- Camera calibrationOpenCVĐã kiểm tra
- Geometric image transformationsOpenCVĐã kiểm tra
Tài liệu về linh kiện và lựa chọn
- Dimension Measurement · Tài liệu tiếng Anh
- Telecentric Lenses · Tài liệu tiếng Anh
- Cách tính độ phân giải camera để kiểm tra
- Đo nhanh linh kiện dập
- lens machine vision
- Instant Measuring Systems · Tài liệu tiếng Anh
- Kiến thức cơ bản về ống kính viễn tâm
- Ống kính viễn tâm so với ống kính thông thường
- Thấu kính viễn tâm là gì?
- Hướng dẫn lựa chọn ống kính thị giác máy
- Quy trình AI đo kích thước và ràng buộc hiệu chuẩn
- Thiết lập camera và mặt phẳng kiểm tra kích thước
- Đèn và vùng cạnh trong kiểm tra kích thước
- Kiểm chứng hiệu chuẩn camera trên toàn trường nhìn
- Lập bảng ngân sách bất định đo thị giác
- Thử lặp lại cạnh subpixel riêng với độ chệch