Цель и границы применения
Ведите событие до правильного физического направления, включая no-read, опоздание и отсутствие подтверждения.
Руководство описывает инженерную оценку, а не сертификацию готового к запуску продукта. Текущий публичный пример Deyi Vision для ПК охватывает EAN-13 на подтверждённых образцах изображений. Нативные OCR и детекция в инженерном коде требуют проверки установленной среды, привязанных моделей и задания перед использованием. Шаблон в браузере не доказывает выполнение в браузере: планируемый backend OpenCV.js проверяется отдельно. Облачное распознавание требует явного согласования изображений, провайдера, модели и стоимости. Архив для рассмотрения не является исполняемым выпускным пакетом. Совместимость камеры, прошивки и драйвера проверяется отдельно. Все числа в таблице условные; это не измерения Deyi Vision и не результаты клиентов.
Подготовка доказательств
Зафиксируйте область ридера, encoder, ID и каталог; блокировку выхода проверьте до контролируемого транспорта. Определите начало срока и подтверждение завершения. Запишите ожидание и передачу рядом с вычислением, чтобы быстрый алгоритм не скрыл поздний результат. Интервалы измеряйте монотонными часами, соответствие часов устройств документируйте отдельно. Сохраняйте большие задержки, отсутствие результатов и восстановление связи, не только среднее. Новый рецепт не переосмысливает результаты в полёте: завершите прежней ревизией либо блокируйте согласно процедуре. Свяжите выход, положение изделия и подтверждение, различая классификацию, связь и доказанный физический маршрут. Разделяйте записи декодирования, проверки идентификатора, качества печати и отслеживания единиц. EAN-13 определяет торговую позицию и обычно одинаков у нескольких физических изделий; это не номер кадра и не уникальный серийный номер. Успешное чтение не доказывает качество печати, корректность справочника или выполненную отбраковку. Серия ограничена EAN-13 согласно подтверждённому публичному примеру для ПК. Другие символики, QR, прямая маркировка и аппаратные считыватели требуют отдельной подтверждённой интеграции. Исходный кадр должен сохранять штрихи, пробелы и свободные зоны; вырез или очищенное бинарное изображение недостаточны для анализа отказа. Различайте отсутствующий кадр и нечитаемый код в базе прослеживаемости. Определите контракт линии до подключения решения к исполнительному механизму: идентификатор захвата, ревизия рецепта, состояние, срок, подтверждение и обработка отсутствующих или поздних данных. Проверьте обмен при заблокированных выходах, затем проведите контролируемое испытание по процедуре приёмки предприятия. Измеряйте каждый запуск от одного определённого события: время вычисления не включает очередь, передачу и задержку выхода. Повторяющийся код продукта не является уникальным идентификатором кадра. Испытайте остановку, перезапуск, восстановление связи и смену рецепта при незавершённой работе. Сохраняйте всю последовательность для связи отбракованной детали с её доказательствами.
Порядок действий
- Свяжите положение снимка со сроком, явно задайте механический запас.
- Передайте событие, код/причину и ревизию; закройте по подтверждению того же события.
- Внесите пропуск, повтор, опоздание и restart с объектами, проверьте договорённую обработку.
- Сверьте решения с encoder и наблюдаемым маршрутом; приём приложением не подтверждает отбраковку.
Интерпретация испытания
Условно 0.6 m при 1.2 m/s дают 500 ms. Решение 80 ms и защита 40 ms оставляют 380 ms. Это бюджет, не измеренная скорость или готовность привода. Проскальзывание, изменение скорости и очередь измеряют на линии.
Рабочий протокол
| Запись | Значение / наблюдение | Интерпретация |
|---|---|---|
| Расстояние / скорость | 0.6 m / 1.2 m/s | Перемещение = 500 ms |
| Решение / защита | 80 ms / 40 ms | Запас = 380 ms; условно |
travel = 0.6 / 1.2 = 0.5 s = 500 ms
margin = 500 - 80 - 40 = 380 ms
Два инженерных представления
Два инженерных представления · 1
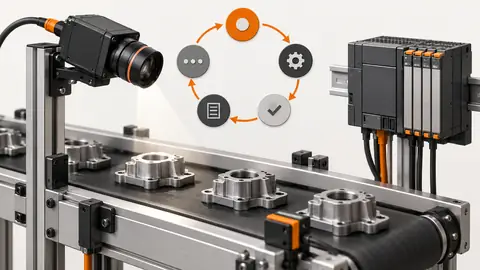
Схема показывает порядок проверок. Каждая стрелка требует записанных доказательств и не означает реализованное автоматическое соединение. Захват → Решение → Подтверждение → Физический маршрут.
- Захват
- Решение
- Подтверждение
- Физический маршрут
Два инженерных представления · 2
Схема показывает порядок проверок. Каждая стрелка требует записанных доказательств и не означает реализованное автоматическое соединение. Норма → Нет данных → Поздно → Блокировка.
- Норма
- Нет данных
- Поздно
- Блокировка
Диагностика отказов
- Правильный код следующего объекта — ошибка прослеживаемости.
- Таймер без позиции может ошибиться при замедлении; проверьте модель транспорта.
Приёмка и передача
Раздельно принимайте полноту, связь, срок и физический маршрут. Сохраните открытые no-read/отказы и наблюдаемую проверку до заявления готовности.
Храните вместе исходные изображения, ожидаемое решение, точную ревизию и полный протокол результатов. Зафиксируйте набор оценки до выбора окончательных параметров. Если его ответы позднее используются для настройки, обозначьте набор как обучающий для разработки и получите новый независимый приёмочный набор. Оставляйте Review, NoResult, ошибку исполнения и пропущенный кадр в знаменателе; фильтрация строк не превращает их в успешные проверки. Сохраняйте воспроизводимый отказ рядом с успешным образцом. При передаче укажите права изменения рецепта, способ восстановления ранее одобренной ревизии и выход оборудования, заблокированный до приёмки. Результат программы сам по себе не доказывает, что движущаяся деталь попала в правильное место.
Источники и технические материалы
Источники объясняют методы и ограничения руководства. Примеры проверок служат ориентиром; приёмка в производстве требует данных с ваших собственных образцов.
- Deyi Vision machine vision software: evaluation scopeDeyi VisionПроверено
- Build a PLC–vision handshake with explicit statesDeyi VisionПроверено
- Load-test latency from trigger to PLC decisionDeyi VisionПроверено
- Track barcode results to the correct conveyor rejectDeyi VisionПроверено
- Decoding versus barcode verification: design the right testDeyi VisionПроверено
Материалы по компонентам и подбору
- machine vision software · Материал на английском
- промышленный сканер штрихкодов
- Руководство по установке считывателя штрих-кодов с фиксированным креплением
- Испытать задержку от запуска до решения PLC под нагрузкой
- система прослеживаемости штрихкодов
- Руководство по выбору промышленного считывателя штрих-кодов
- Что такое считывание штрих-кода DPM?
- DPM Чтение кода на отражающих металлических деталях
- Система контроля упаковочных этикеток и штрих-кодов
- Traceability этикетки и barcode на упаковке
- Чтение DPM-кода на металлических деталях
- альтернатива сканеру штрихкодов Datalogic
- Omron Microscan Barcode Alternative · Материал на английском
- Zebra Fixed Scanner Alternative · Материал на английском
- Logistics Barcode Sorting · Материал на английском
- Printing and Label Inspection · Материал на английском
- Диагностика непрочитанных кодов по изображениям и событиям
- EAN-13: декодирование и правила данных
- EAN-13 прослеживаемость: камера и модули
- EAN-13: освещение и зоны покоя
- EAN-13: дубликаты и пропущенные чтения
- Проследить результат чтения до нужного отбраковщика
- Несколько кодов: области поиска и контроль повторов
- Сопоставление OCR, штрихкода и данных партии