시험으로 확인할 사항
밝은 표시와 많은 출력 비트가 결함 가시성을 자동으로 높이지는 않습니다. 정규화한 대비와 노이즈를 비교합니다.
이 글은 제조사에 종속되지 않는 시운전 시험 방법입니다. 설정을 변경하기 전에 실제 카메라, 렌즈, 센서 또는 제어기의 모델별 매뉴얼을 확인하세요. 계산표의 수치는 가정값이며 Deyi Vision의 실측 결과나 제품 사양이 아닙니다.
적용 조건
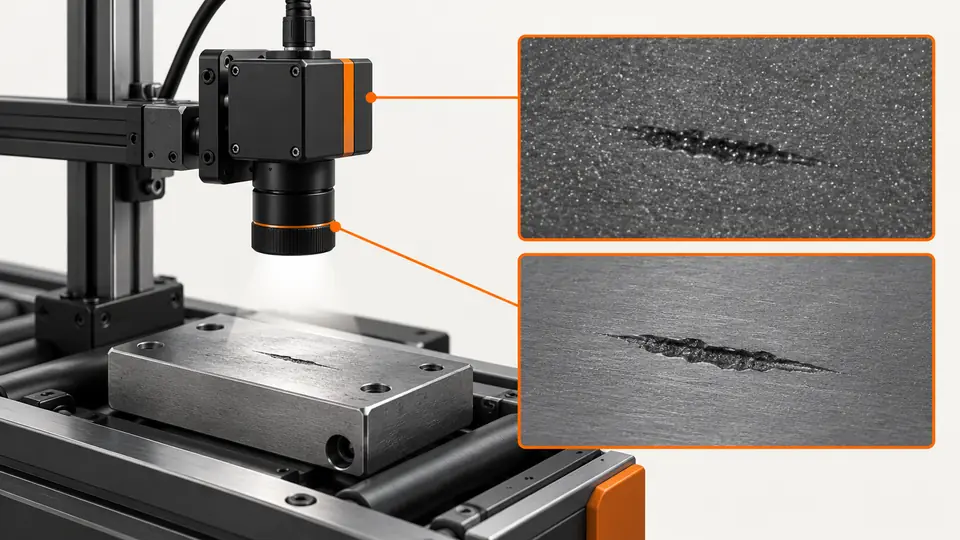
고정 조명과 노출로 정지한 저대비 결함과 배경을 촬영합니다. 자동 게인과 영상 보정을 끄고 센서 깊이와 출력 형식을 따로 기록합니다.
게인 선정 전에 광자 부족, 포화, 양자화와 판정 임계값을 구분합니다. 안정 조명과 정지 특징을 사용하고 이동 흐림은 따로 시험합니다. 자동 조정과 표시 톤 처리를 측정 경로에서 제외합니다. 센서 변환 깊이와 전송 형식은 별개이며 큰 숫자 컨테이너가 정보를 늘리지는 않습니다.
시험 장비와 기록
패킹 데이터 디코더, 동일 ROI와 설정별 최소 100프레임을 준비합니다. 포화 비율, 평균과 시간 변동을 측정합니다.
대응하는 결함·배경 영역에서 경계, 먼지와 의도하지 않은 포화를 제외합니다. 좌표, 게인 제어, 노출, 형식, 패킹, 조명과 파일을 기록합니다. 필요하면 암영상으로 오프셋을 구분합니다. 비교 전에 부호, 디코딩과 스케일을 확인합니다.
시험 절차
- 저게인에서 8비트와 지원 고비트 형식을 같은 노출로 촬영한다.
- 두 번째 지원 게인으로 반복하며 형식과 디코딩을 확인한다.
- 같은 물체 영역의 결함·배경 평균과 노이즈로 CNR을 구한다.
- 실제 검출기에 재생하고 독립 시료의 누락과 오검출을 기록한다.
시료와 입사광을 고정하여 취득합니다. 평균과 변동의 정의를 기록하고 프레임 간 변동과 영역 내 질감을 조용히 섞지 않습니다. 모든 영상에 결함 판정을 적용하며 독립 양품·결함품으로 반복합니다. 깨끗한 기준 시료만으로 승인하지 않습니다.
가정값을 사용한 계산표
가정 CNR은 두 ROI 표준편차의 제곱합 제곱근을 분모로 사용합니다. 8비트 값을 12비트로 수치만 확대하면 비율은 거의 같습니다. EMVA 센서 특성 시험이나 검출 보증이 아닙니다.
CNR = abs(mean_defect - mean_background) / sqrt(sd_defect^2 + sd_background^2)
8-bit example: abs(108 - 100) / sqrt(3^2 + 3^2) = 1.89
12-bit example: abs(1730 - 1600) / sqrt(48^2 + 48^2) = 1.92| 항목 | 가정값 | 의미 |
|---|---|---|
| 8비트 CNR | 1.89 | 가정한 비율 |
| 12비트 CNR | 1.92 | 다른 스케일의 유사한 비율 |
| 관련 포화 픽셀 | 0% | 사전 합의가 필요한 예시 목표 |
지표는 두 영역의 합성 변동으로 정규화합니다. 숫자 스케일을 바꿔도 비슷한 값이면 계조 수만으로 분리가 좋아지지 않는 예입니다. 질감, 고정 패턴과 조명 변동도 포함하므로 검사 예비 평가이며 EMVA 특성화나 모든 특징의 보장이 아닙니다.
시험 흐름
시험 흐름
광량과 기하를 고정하여 게인과 출력 형식 두 요인을 비교합니다.
- 저게인
- 고게인
- 8비트
- 높은 깊이
결과 해석
결과 해석
신호 차이와 변동을 비율로 표현하고 검출 결과는 따로 확인합니다.
- 신호 차이
- 노이즈
- CNR
- 검출 결과
원시 데이터로 측정하고 동일 표시로 육안 검토합니다. 자동 대비 확장은 다른 분포를 같게 보이게 합니다. 두 영역 히스토그램과 국부 포화를 점검하며 결함 극성과 크기를 유지합니다. 좋은 평균이 작은 중요 부분의 배경 매몰을 숨길 수 있습니다.
문제 해결
- 줄무늬나 지나치게 큰 값은 패킹 디코딩 오류일 수 있다.
- 게인으로 포화되면 대비 정보가 손실된다. 표시보다 히스토그램을 먼저 확인한다.
형식 변경 후 값이 튀면 디코딩과 정규화를 먼저 점검합니다. 신호와 변동만 커지면 광량과 재질 변동을 확인합니다. 양품에 포화점이 생기면 노출이나 게인을 낮춰 결함 시험을 반복합니다. 조명 불안정을 임계값으로 감추지 않습니다.
인수 판정과 인계
관련 특징이 포화되지 않고 합의한 누락·오검출 기준과 전송·처리 용량을 만족하는 설정을 선택합니다. 형식과 디코더 버전을 보관합니다.
원시 데이터, 설정, 시료 ID와 판정 한계를 함께 보관하세요. 아래 관련 제품과 준비 가이드를 참고하여 기록된 요구 사항을 Deyi Vision과 검토할 수 있습니다.
포화, 판정 안정성과 최소 결함의 사전 기준을 양 클래스에서 확인합니다. 판정 전 변환까지 실제 경로로 형식을 검증하고 노출, 게인, 형식과 분석 스케일을 함께 승인합니다. 조명, 표면 또는 디코더 변경 시 명목 비트 수 대신 다시 비교합니다.
출처와 기술 참고 자료
참고 자료는 이 안내의 방법과 한계를 설명합니다. 예시 확인 절차는 참고용이며, 생산 수락 판정에는 실제 샘플을 통한 근거가 필요합니다.
- GainBasler확인일
- Pixel FormatBasler확인일
부품 및 선정 참고 자료
- 머신 비전용 산업용 카메라
- 검사를 위한 카메라 해상도 계산 방법
- 산업용 머신비전 카메라
- 산업용 카메라 vs 일반 카메라
- GigE 대 USB3 산업용 카메라
- PCB 커넥터 핀 유무 검사
- Basler Camera Selection · 영어 참고 자료
- Allied Vision Camera Selection · 영어 참고 자료
- Hikrobot Machine Vision Alternative · 영어 참고 자료
- IDS Imaging Camera Selection · 영어 참고 자료
- GigE 패킷 손실을 계층별로 진단하기
- 하드웨어 트리거 지연과 지터 측정하기
- OCR 라벨: 촬영과 문자 샘플링
- 실링·비드 외관: 카메라 설정
- SKU 색상 분류: 반복 가능한 색 촬영
- 표면 결함: 카메라 샘플링과 움직임
- 동기 카메라의 버스트 전송 검증하기