Цель и границы применения
Найдите первое расхождение захвата, конверсии, маски или правила до подгонки порога под SKU.
Руководство описывает инженерную оценку, а не сертификацию готового к запуску продукта. Текущий публичный пример Deyi Vision для ПК охватывает EAN-13 на подтверждённых образцах изображений. Нативные OCR и детекция в инженерном коде требуют проверки установленной среды, привязанных моделей и задания перед использованием. Шаблон в браузере не доказывает выполнение в браузере: планируемый backend OpenCV.js проверяется отдельно. Облачное распознавание требует явного согласования изображений, провайдера, модели и стоимости. Архив для рассмотрения не является исполняемым выпускным пакетом. Совместимость камеры, прошивки и драйвера проверяется отдельно. Все числа в таблице условные; это не измерения Deyi Vision и не результаты клиентов.
Подготовка доказательств
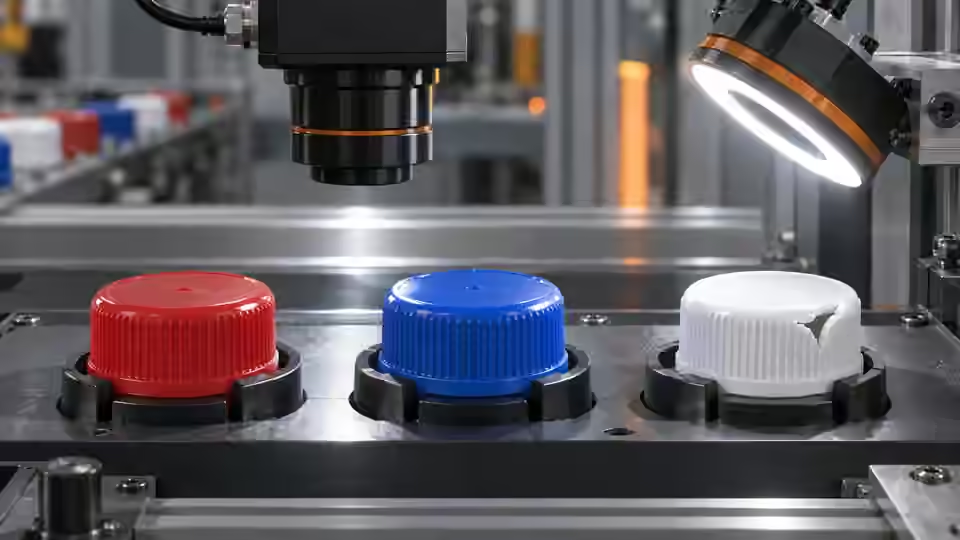
Сохраните цветной оригинал, нейтральную мишень и новый объект; ответ вне входа, ревизию конверсии запишите. Создайте воспроизводимый протокол с исходником, областью, выходом, ожидаемым действием и первым расхождением. Укажите проявление при повторе, живом захвате либо обоих. После исправления повторите отказ и ранее успешные соседние условия. Исключение области или принятие отсутствующего результата меняет требование, не устраняет причину. При нерешённой проблеме сохраняйте Review либо блокировку с причиной; не объявляйте непроверенный обход валидированным. Сортировка по цвету и распознавание SKU отвечают на разные вопросы. Область может совпадать с красным эталоном, но принадлежать изделию неверного размера, этикетки или упаковки. Определите, сортируется физический цвет, проверяется ожидаемый SKU или требуются оба независимых условия. Используйте цветные кадры с известным порядком каналов, сохраняйте экспозицию, баланс белого и спектр света в рецепте. Проверяйте допустимые партии материала, блики, тени и чужие продукты, а не только чистую цветовую карту. При слабой насыщенности тон ненадёжен; пересвеченный блик теряет информацию без возможности восстановления алгоритмом. Неизвестные, ненаблюдаемые и разноцветные изделия требуют явного маршрута. Модель SKU проверяйте отдельно от цветового порога и согласуйте отправку в облако заранее. Диагностируйте с самого раннего наблюдаемого расхождения. Повторите сохранённый исходный кадр через неизменные базовую и кандидатную версии, сравните промежуточные изображения, области, числа и состояния. Если источник различается, алгоритм уже не изолирован. Меняйте одну подозреваемую причину, заранее запишите ожидаемый эффект и сохраняйте отрицательный результат при неверной гипотезе. Разделяйте нечитаемые данные, нарушение правила, отсутствующую зависимость и ошибку исполнения: меры различны. Повтор кадра воспроизводит программный отказ, но не проверяет реальный запуск, синхронизацию света или физическую отбраковку. Эти проверки получения изображения и линии проводите отдельно.
Порядок действий
- Проверьте сырые каналы и известный пиксель до преобразования.
- Повторите оригинал с объявленной конверсией, сравните маску и знаменатель.
- Отдельно проверьте дрейф белого, насыщение и слабую цветность; невидимый цвет остаётся неизвестным/Review.
- Проверьте исправление новыми кадрами и соседними цветами, не стирайте ошибку.
Интерпретация испытания
Один условный цвет — RGB [200,40,30] или BGR [30,40,200]. Переименование массива без порядка входа меняет смысл. Пиксель/preview не доказывает SKU. Серый оригинал не восстановит цвет другим кодом.
Рабочий протокол
| Запись | Значение / наблюдение | Интерпретация |
|---|---|---|
| Один исходный цвет | RGB [200,40,30] | Объявленный RGB |
| Эквивалентный порядок | BGR [30,40,200] | Конверсия должна соответствовать источнику |
Два инженерных представления
Два инженерных представления · 1
Схема показывает порядок проверок. Каждая стрелка требует записанных доказательств и не означает реализованное автоматическое соединение. Кадр отказа → Первое расхождение → Гипотеза → Повтор.
- Кадр отказа
- Первое расхождение
- Гипотеза
- Повтор
Два инженерных представления · 2
Схема показывает порядок проверок. Каждая стрелка требует записанных доказательств и не означает реализованное автоматическое соединение. Исходный отказ → Исправление → Соседние случаи → Доказательства.
- Исходный отказ
- Исправление
- Соседние случаи
- Доказательства
Диагностика отказов
- Красный стал синим после конверсии: сначала каналы и исходный пиксель.
- Смена класса только с фоном указывает на маску/знаменатель, не обязательно цвет товара.
Приёмка и передача
Закройте после воспроизведения/исправления первого расхождения и независимой проверки известных/новых образцов. Сохраните неоднозначность и изменённую стадию.
Храните вместе исходные изображения, ожидаемое решение, точную ревизию и полный протокол результатов. Зафиксируйте набор оценки до выбора окончательных параметров. Если его ответы позднее используются для настройки, обозначьте набор как обучающий для разработки и получите новый независимый приёмочный набор. Оставляйте Review, NoResult, ошибку исполнения и пропущенный кадр в знаменателе; фильтрация строк не превращает их в успешные проверки. Сохраняйте воспроизводимый отказ рядом с успешным образцом. При передаче укажите права изменения рецепта, способ восстановления ранее одобренной ревизии и выход оборудования, заблокированный до приёмки. Результат программы сам по себе не доказывает, что движущаяся деталь попала в правильное место.
Источники и технические материалы
Источники объясняют методы и ограничения руководства. Примеры проверок служат ориентиром; приёмка в производстве требует данных с ваших собственных образцов.
- Deyi Vision machine vision software: evaluation scopeDeyi VisionПроверено
- Color Space ConversionsOpenCVПроверено
- Thresholding Operations using inRangeOpenCVПроверено
Материалы по компонентам и подбору
- machine vision software · Материал на английском
- автоматическая визуальная инспекция
- Контрольный список проектирования системы визуального контроля
- Инспекция высоты сварки battery tab
- альтернатива датчику зрения Balluff
- альтернатива сканеру штрихкодов Datalogic
- Banner Vision Sensor Alternative · Материал на английском
- Свет и ROI для проверки видимой сборки
- Диагностика ошибок видимой проверки сборки
- EAN-13: дубликаты и пропущенные чтения
- Настройка камеры для контроля видимого уровня
- Освещение и ROI для видимой границы жидкости
- Диагностика нестабильных решений видимого уровня
- Выбор порога контроля по матрице ошибок
- Проверка базовой линии лазерного профиля и пропусков
- OCR этикетки: нечитаемость и неверный текст
- Камера для комплектности открытой упаковки
- Свет и ROI для содержимого открытой упаковки
- Диагностика ложной комплектности упаковки
- Внешний вид шва и клея: разрывы
- Дефекты поверхности: ложные тревоги